Yanjiu Conference logo

Call for Papers – ICRMPA 2027, Taipei

International Conference on Robotic Manipulation and Precision Assembly — ICRMPA 2027

Dates

9–10 January 2027

Venue

Taipei, Taiwan

Field

Robotic Manipulation and Precision Assembly

Topics of ICRMPA 2027

Original papers are invited in Robotic Manipulation and Precision Assembly. Submit by 8 December 2026.

Submit Your Paper

Topics include, but are not limited to:

Advancements in Robotic Manipulation Techniques

  • New algorithms for dexterous manipulation
  • Comparative studies of robotic hand designs
  • Machine learning applications for manipulation tasks
Precision Assembly Processes

  • Quality control methods in robotic assembly
  • Robust troubleshooting in automated systems
  • Time-efficient assembly line designs

Human-Robot Collaboration

  • Models for safe interaction in assembly tasks
  • Ergonomic considerations in robot design
  • Case studies of collaborative robotic systems

AI Applications in Robotic Systems

  • Neural networks for motion planning
  • AI-driven adaptability in assembly workflows
  • Predictive maintenance using AI techniques

Challenges in Real-World Applications

  • Scalability issues in robotic integration
  • Environmental adaptability in various settings
  • Cost-benefit analysis of robotic solutions

Sustainability in Robotic Manipulation

  • Eco-friendly materials for robotic components
  • Energy-efficient robotic systems
  • Life cycle analysis of robotic applications

Important Dates

Conference opens in

00days
00hours
00min
00sec
  1. Step 1

    Submission Deadline

  2. Step 2

    Registration Deadline

  3. Step 3

    Conference Date

Download

Get the official templates and forms for ICRMPA 2027. Use the latest versions when preparing your submission.

Peer Review Process

Follow each step from abstract submission to awards and recognition.
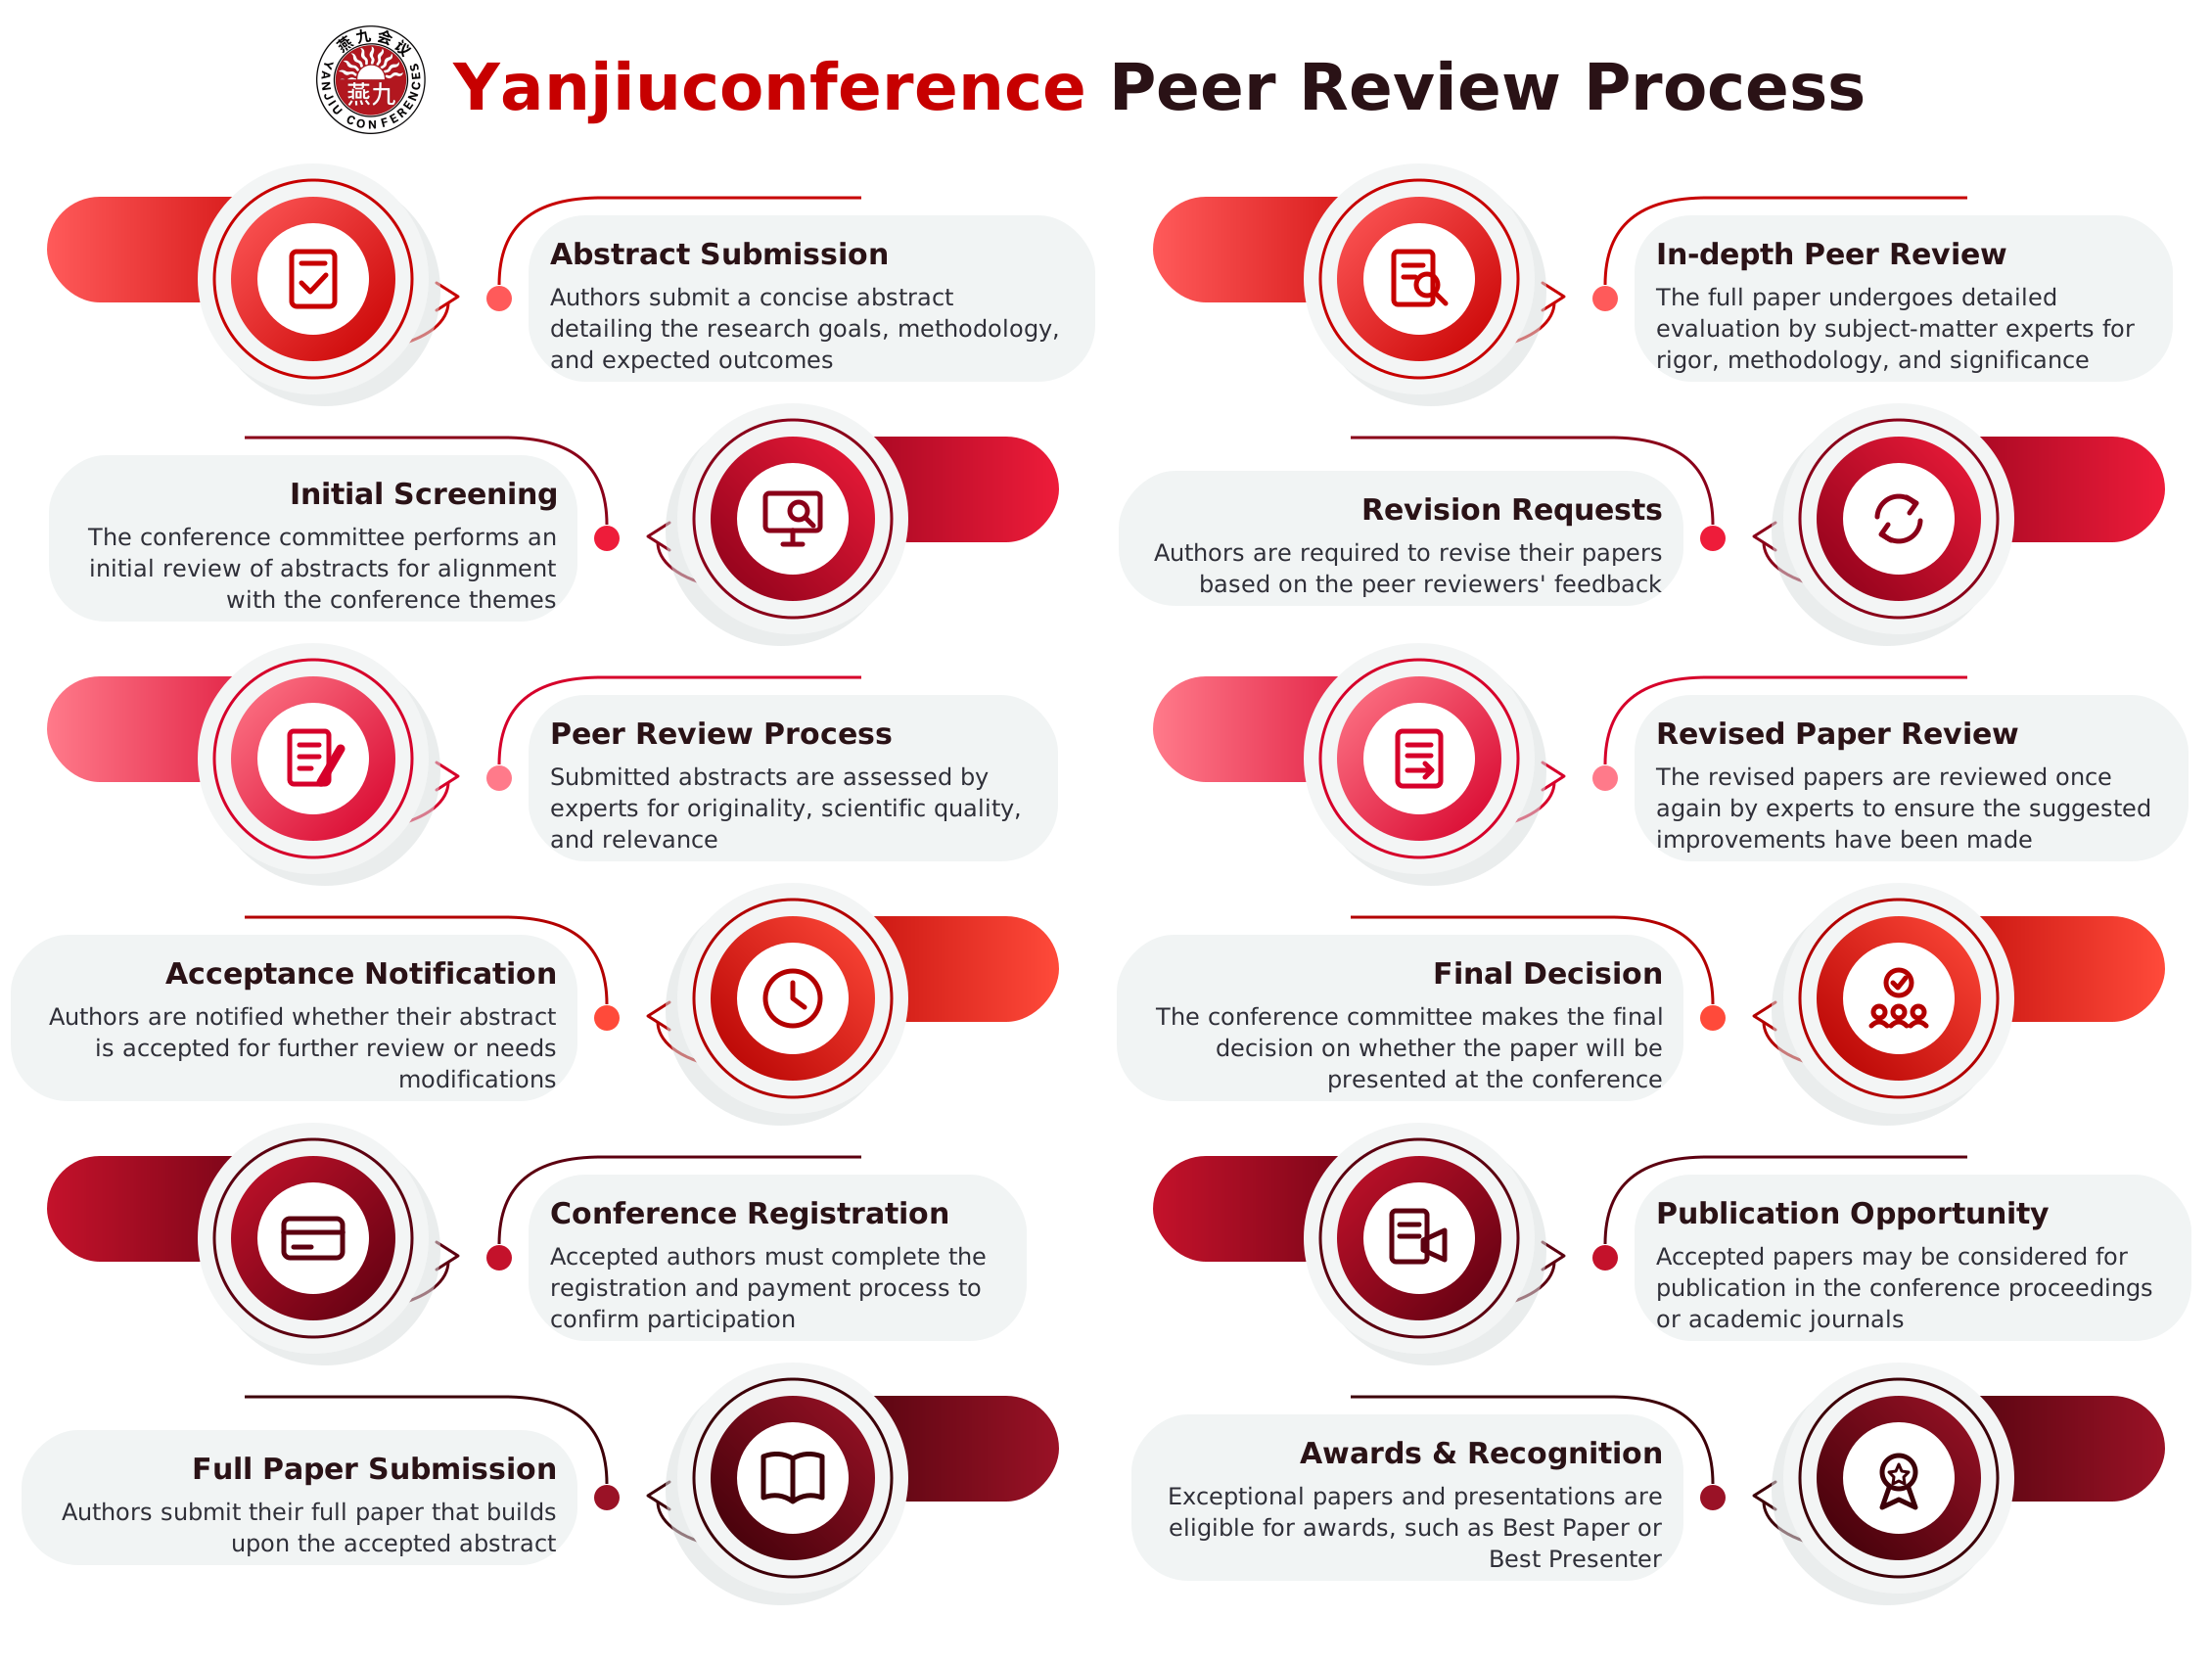
Yanjiuconference peer review process: 12 steps from abstract submission to awards and recognition

See You in Taipei This January

Present your research, meet peers from over 50 countries and help shape the future of Robotic Manipulation and Precision Assembly.