Yanjiu Conference logo

Call for Papers – ICTRIG 2027, Hong Kong

International Conference on Tactile Robotics and Intelligent Grasping — ICTRIG 2027

Dates

25–26 January 2027

Venue

Hong Kong, Hong Kong

Field

Tactile Robotics and Intelligent Grasping

Topics of ICTRIG 2027

Original papers are invited in Tactile Robotics and Intelligent Grasping. Submit by 24 December 2026.

Submit Your Paper

Topics include, but are not limited to:

Advancements in Tactile Sensing Technologies

  • Developments in soft robotics tactile sensors
  • Integration of AI in tactile data processing
  • Evaluating sensor materials for enhanced sensitivity
Intelligent Grasping Algorithms

  • Machine learning techniques for grip optimization
  • Robustness of grasping under variable conditions
  • Real-time decision-making in robotic grasping

Human-Robot Interaction and Collaboration

  • Designing intuitive interfaces for tactile feedback
  • Improving safety in collaborative environments
  • Assessing user experience in tactile robotic tasks

Applications in Healthcare and Rehabilitation

  • Robotic assistance in physical therapy
  • Tactile feedback in prosthetics design
  • Impact of touch on patient outcomes

Interdisciplinary Approaches to Robotic Grasping

  • Combining biology-inspired principles in design
  • Mathematical modeling of grasping interactions
  • Exploring cognitive aspects of touch in robotics

Important Dates

Conference opens in

00days
00hours
00min
00sec
  1. Step 1

    Submission Deadline

  2. Step 2

    Registration Deadline

  3. Step 3

    Conference Date

Download

Get the official templates and forms for ICTRIG 2027. Use the latest versions when preparing your submission.

Peer Review Process

Follow each step from abstract submission to awards and recognition.
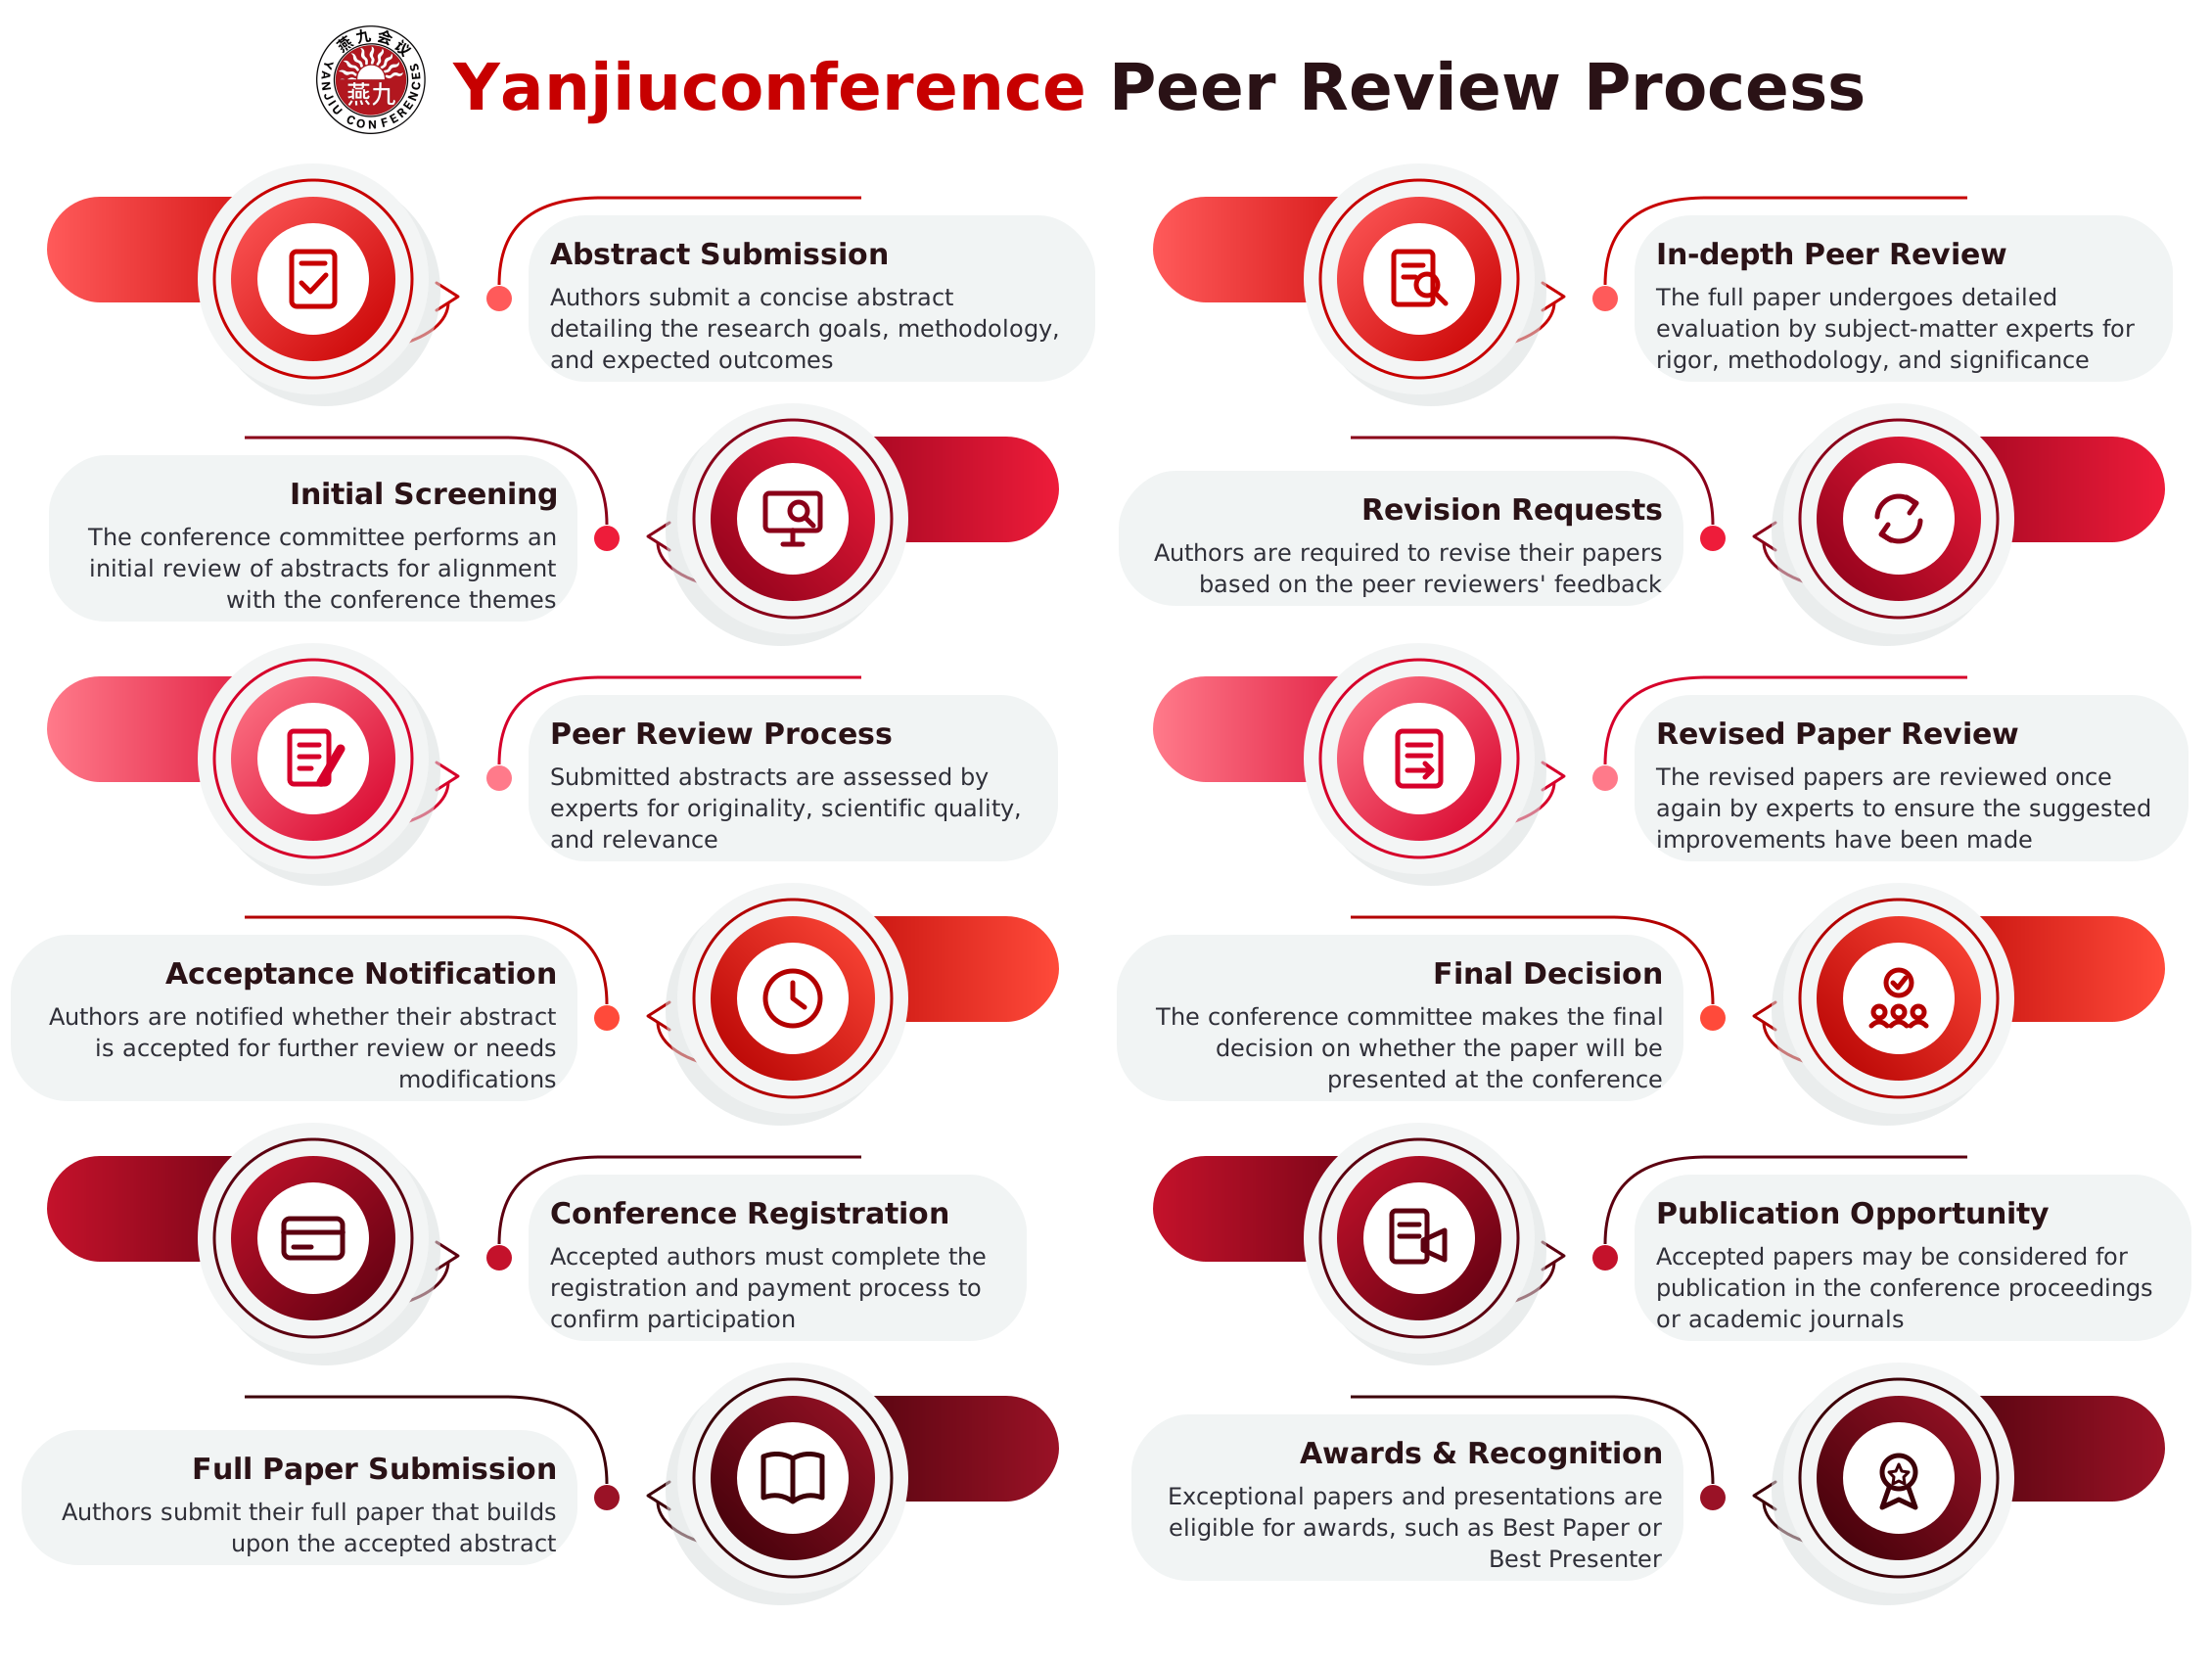
Yanjiuconference peer review process: 12 steps from abstract submission to awards and recognition

See You in Hong Kong This January

Present your research, meet peers from over 50 countries and help shape the future of Tactile Robotics and Intelligent Grasping.