Yanjiu Conference logo

Call for Papers – ICVNAM 2027, Wuhan

International Conference on Vision-Based Navigation and Autonomous Mobility — ICVNAM 2027

Dates

24–25 June 2027

Venue

Wuhan, China

Field

Vision-Based Navigation and Autonomous Mobility

Topics of ICVNAM 2027

Original papers are invited in Vision-Based Navigation and Autonomous Mobility. Submit by 23 May 2027.

Submit Your Paper

Topics include, but are not limited to:

Computer Vision Techniques for Navigation

  • Real-time object detection algorithms
  • Feature extraction methods in dynamic environments
  • Enhancing robustness with deep learning approaches
Sensor Fusion Strategies

  • Integrating camera data with LiDAR systems
  • Multi-sensor collaboration for improved accuracy
  • Challenges in sensor calibration and alignment

Autonomous Vehicle Path Planning

  • Algorithms for dynamic path optimization
  • Navigation under uncertainty and variability
  • Evaluation metrics for path planning effectiveness

Human-Robot Interaction in Mobility Systems

  • User-centered design for navigation interfaces
  • Impacts of haptic feedback on usability
  • Ethical considerations for autonomous mobility

Applications in Smart Cities

  • Vision-based navigation in urban environments
  • Role of AI in public transportation systems
  • Case studies on infrastructure integration

Safety and Risk Assessment

  • Identifying hazards in autonomous navigation
  • Frameworks for performance testing
  • Mitigating risks through predictive modeling

Important Dates

Conference opens in

00days
00hours
00min
00sec
  1. Step 1

    Submission Deadline

  2. Step 2

    Registration Deadline

  3. Step 3

    Conference Date

Download

Get the official templates and forms for ICVNAM 2027. Use the latest versions when preparing your submission.

Peer Review Process

Follow each step from abstract submission to awards and recognition.
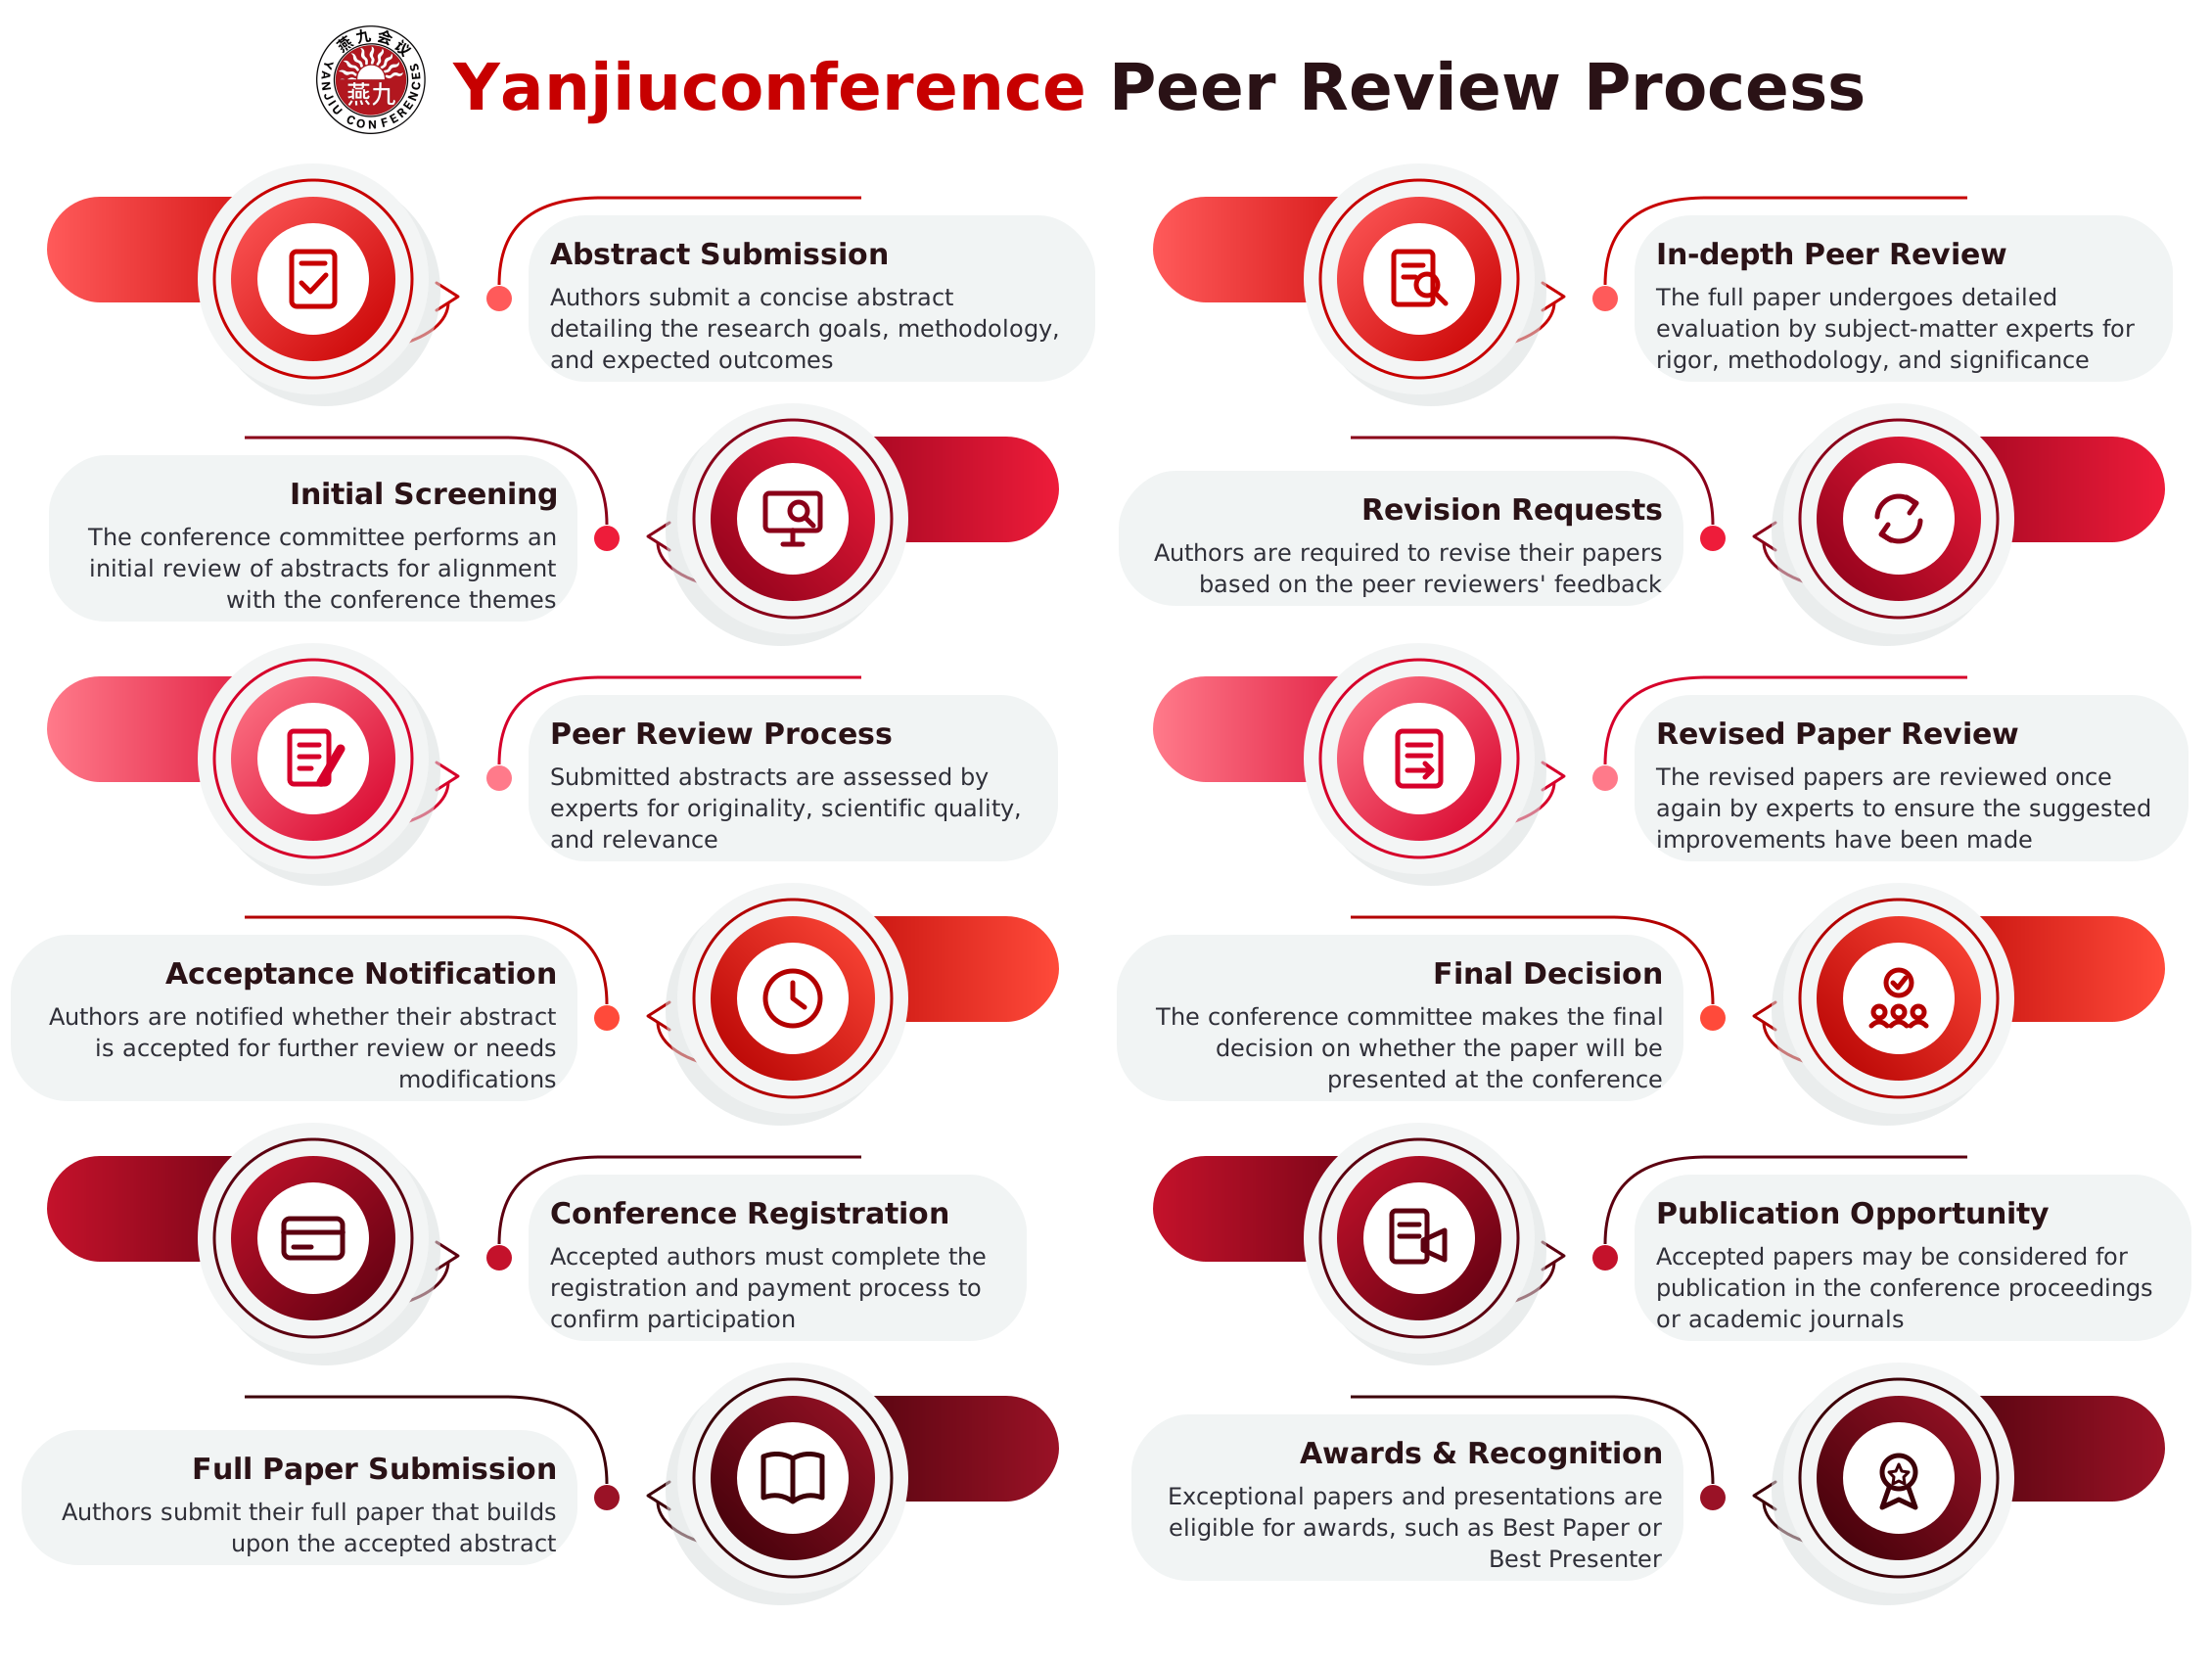
Yanjiuconference peer review process: 12 steps from abstract submission to awards and recognition

See You in Wuhan This June

Present your research, meet peers from over 50 countries and help shape the future of Vision-Based Navigation and Autonomous Mobility.